Mod. 1 EM208S4403F
Opción EPSON RC+ 7.0
Alimentación de
piezas 7.0
Pautas de integración
CPD-60400
Opción EPSON RC+ 7.0 Alimentación de piezas 7.0 Pautas de integración
Mod
. 1
Alimentación de piezas 7.0 Pautas de integración mecánica Mod.1 i
Opción EPSON RC + 7.0
Alimentación de piezas 7.0 Pautas de integración
Mod. 1
Copyright 2020 SEIKO EPSON CORPORATION. Todos los derechos reservados.
ii Alimentación de piezas 7.0 Pautas de integración mecánica Mod.1
PRÓLOGO
Gracias por comprar nuestro sistema de robot.
Este manual contiene la información necesaria para el uso correcto de la opción
Alimentación de piezas de EPSON RC+.
Lea atentamente este manual y otros manuales relacionados antes de instalar el sistema de
robot.
Mantenga este manual a la mano para un acceso fácil en todo momento.
GARANTÍA
El sistema de robot y las piezas opcionales se envían a nuestros clientes solo después de
haberlos sometido a los más estrictos controles, pruebas e inspecciones de calidad para
certificar que cumplen con nuestras altas normas de rendimiento.
Los productos que tengan un mal funcionamiento como resultado de la manipulación u
operación normales se repararán en forma gratuita durante el período normal de la garantía.
(Comuníquese con el proveedor de su región para obtener información sobre el período de
garantía).
Sin embargo, se cobrarán al cliente las reparaciones en los siguientes casos (aunque sucedan
dentro del período de garantía):
1.
Daño o mal funcionamiento provocados por un uso inadecuado que no se describe en
este manual o por uso descuidado.
2.
Mal funcionamiento provocado por el desmontaje no autorizado del producto por parte
de los clientes.
3.
Daños debido a ajustes inadecuados o a intentos de reparación no autorizados.
4.
Daño provocado por desastres naturales, como terremotos, inundaciones, etc.
Advertencias, peligros, uso:
1.
Si el equipo asociado al sistema de robot no se usa de acuerdo con las condiciones de
uso y las especificaciones del producto descritas en los manuales, esta garantía queda
nula.
2.
Si no se respetan las ADVERTENCIAS y los PELIGROS de este manual, no podemos
hacernos responsables del mal funcionamiento o de accidentes, incluso si tienen como
resultado sea una lesión o la muerte.
3.
No podemos prever todos los posibles peligros y consecuencias. Por lo tanto, este
manual no puede advertir al usuario de todos los posibles peligros.
Alimentación de piezas 7.0 Pautas de integración mecánica Mod.1 iii
MARCAS COMERCIALES
Microsoft, Windows, el logotipo de Windows, Visual Basic y Visual C++ son marcas
registradas o marcas comerciales de Microsoft Corporation en los Estados Unidos y en otros
países. Otras marcas y nombres de productos son marcas comerciales o marcas registradas
de sus respectivos titulares.
NOTACIÓN DE MARCAS COMERCIALES EN ESTE MANUAL
Sistema operativo Microsoft® Windows® 8
Sistema operativo Microsoft® Windows® 10
En todo este manual, Windows 8 y Windows 10 se refieren a los respectivos sistemas
operativos ya citados. En algunos casos, Windows se refiere en forma genérica a Windows
8 y Windows 10.
AVISO
Ninguna parte de este manual se puede copiar o reproducir sin autorización.
El contenido de este manual está sujeto a cambios sin previo aviso.
Notifíquenos si encuentra errores en este manual o si tiene comentarios con respecto a su
contenido.
FABRICANTE
INFORMACIÓN DE CONTACTO
La información de contacto se describe en “PROVEEDORES” en las primeras páginas del
siguiente manual:
Seguridad e instalación del sistema de robot Lea primero este manual
iv Alimentación de piezas 7.0 Pautas de integración mecánica Mod.1
Índice
Alimentación de piezas 7.0 Pautas de integración mecánica Mod.1 v
Pautas de integración
1. Introducción 3
1.1 Descripción general ............................................................................. 3
1.2 Objetivo del documento ........................................................................ 3
1.3 Simbología ........................................................................................... 3
1.3.1 Imágenes .................................................................................. 3
1.3.2 Acrónimos ................................................................................. 4
2. Integración de alimentación de piezas 5
2.1 Posición del alimentador de piezas en el soporte y características
del soporte .................................................................................................. 5
2.2 Instalación del alimentador de piezas en su soporte ............................ 5
3. Desacoplamiento de la vibración 6
3.1 Desacoplamiento de dispositivos móviles ............................................ 6
3.2 Desacoplamiento de la cámara ............................................................ 8
4. Distancia mínima entre alimentadores de piezas 10
5. Tablas de datos técnicos 11
5.1 Características del soporte ................................................................. 11
5.2 Detalle de los tornillos ........................................................................ 11
5.3 Detalles de los aisladores de vibración .............................................. 12
5.3.1 Detalles de los aisladores de vibración (búfer redondo) ......... 12
5.3.2 Posición de los aisladores de vibración (búfer redondo) ........ 12
5.4 Distancia mínima entre alimentadores de piezas ............................... 13
Índice
vi Alimentación de piezas 7.0 Pautas de integración mecánica Mod.1
Pautas de integración
Alimentación de piezas 7.0 Pautas de integración mecánica Mod.1 3
1. Introducción
1.1 Descripción general
El siguiente documento es propiedad de Epson y no se puede copiar o hacer circular sin
permiso. La información incluida en este documento está sujeta a cambios sin previo aviso
para fines de mejorar el producto. Lea este documento con atención para garantizar que el
producto se integre e implemente correctamente. No obstante, si encuentra dificultades,
comuníquese con el Servicio al cliente de Epson.
1.2 Objetivo del documento
El objetivo principal de este documento es informar a los fabricantes de maquinaria de las
distintas características necesarias para garantizar la integración correcta del producto de
alimentación de piezas de Epson y sus accesorios.
1.3 Simbología
Los siguientes símbolos se utilizarán varias veces en el documento.
1.3.1 Imágenes
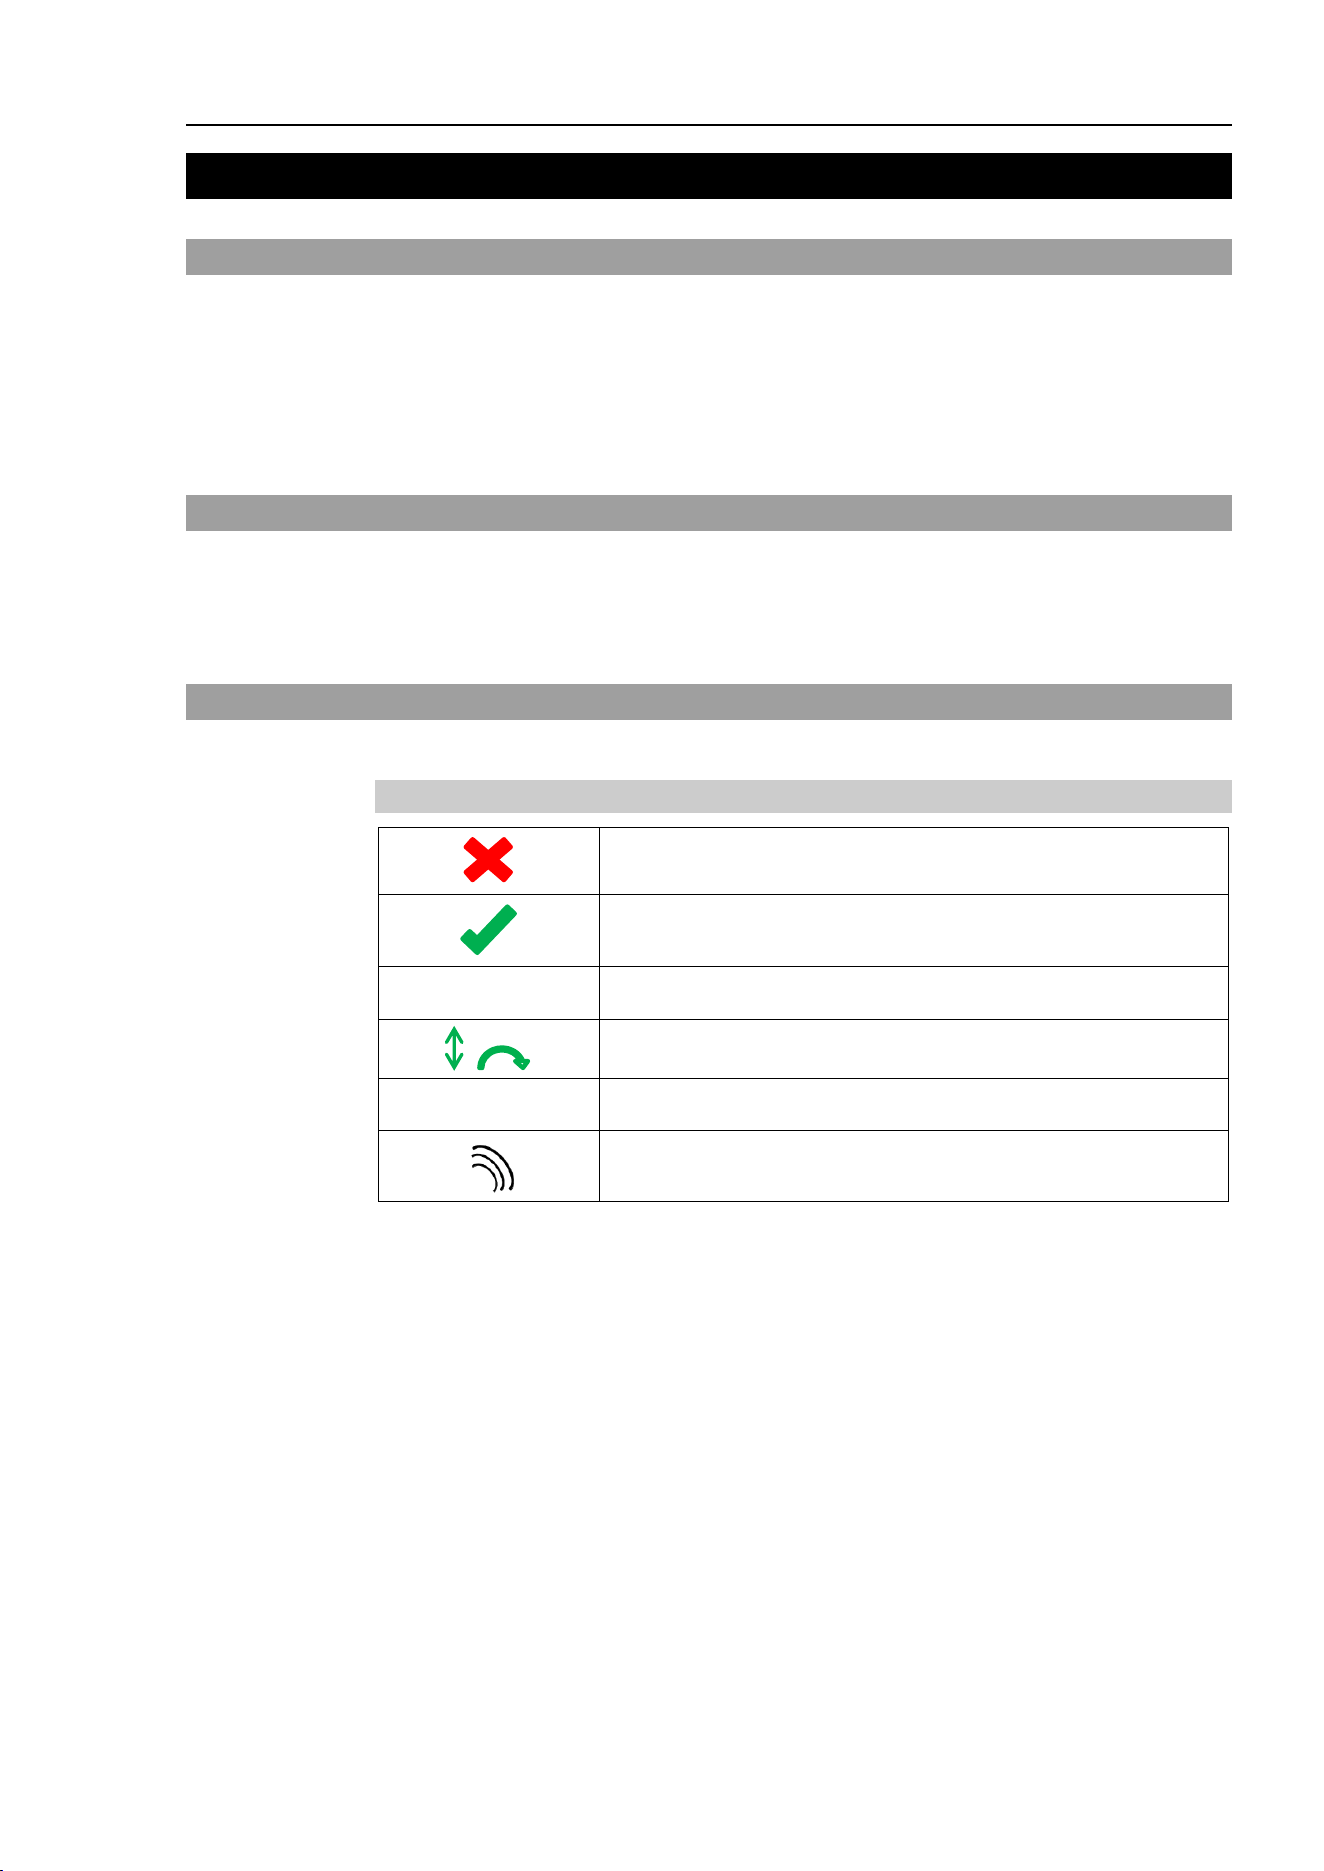
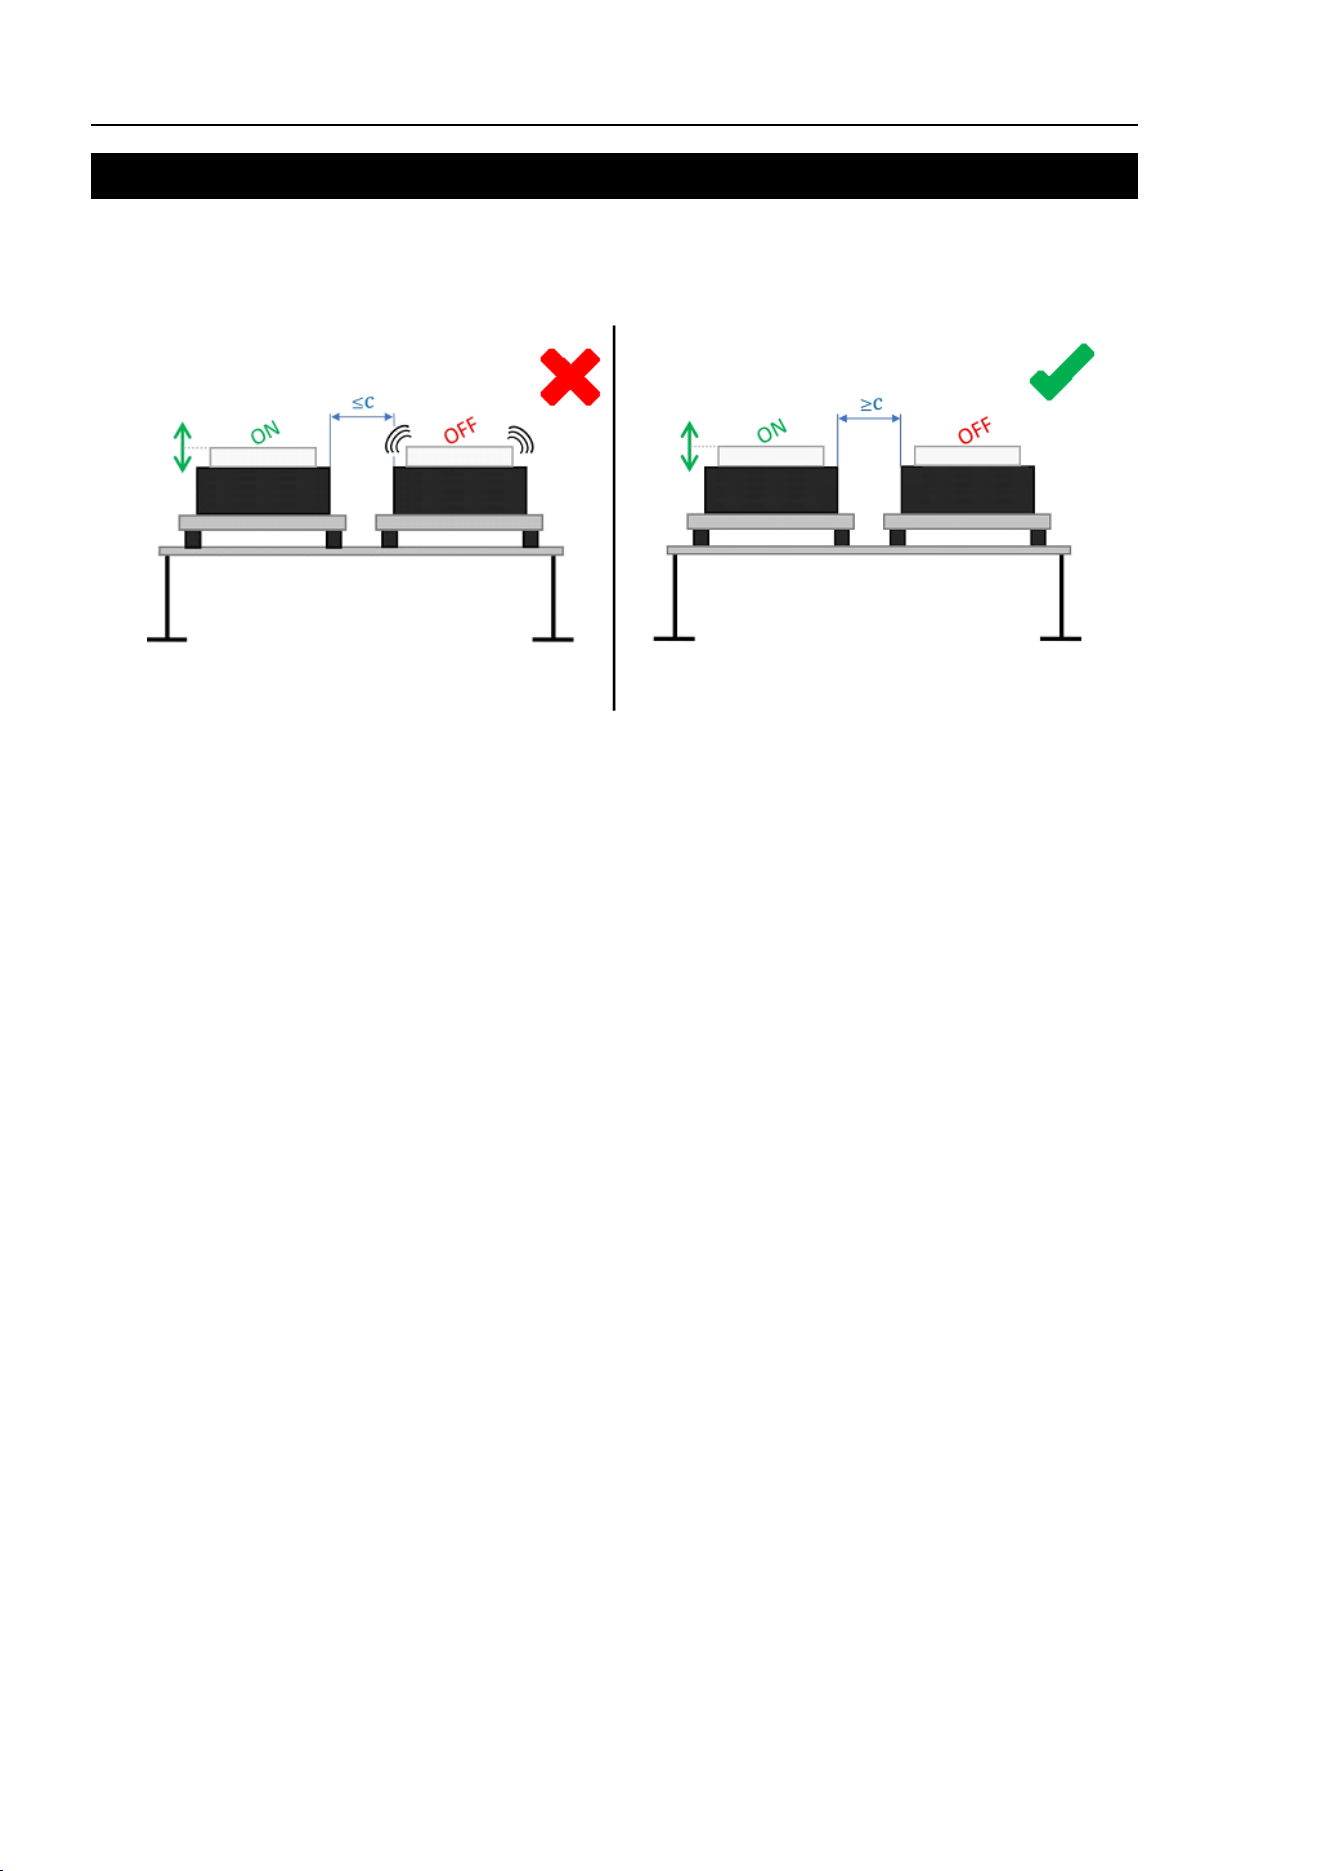
Implementación incorrecta
Implementación correcta
ON
Característica activa / en operación (en movimiento)
Movimientos
OFF
Característica pasiva / NO en operación (SIN movimiento)
Perturbación / vibración no deseada
4 Alimentación de piezas 7.0 Pautas de integración mecánica Mod.1
1.3.2 Acrónimos
APSO
Angst + Pfister - www.apsoparts.com – (sección: Antivibration Technology;
APSOvib)
A
Longitud máx. del soporte
B
Ancho máx. del soporte
c
Distancia entre los alimentadores
ØD
Diámetro del búfer redondo APSOvib
H
Altura del búfer redondo APSOvib
c
z
Constante del resorte del búfer redondo APSOvib; compresión en la
dirección Z (dirección axial)
F
z
Fuerza de compresión máx. permitida del búfer redondo APSOvib
M
Masa
N/C
No corresponde
Cant.
Cantidad
Ref.
Referencia
Alimentación de piezas 7.0 Pautas de integración mecánica Mod.1 5
2. Integración de alimentación de piezas
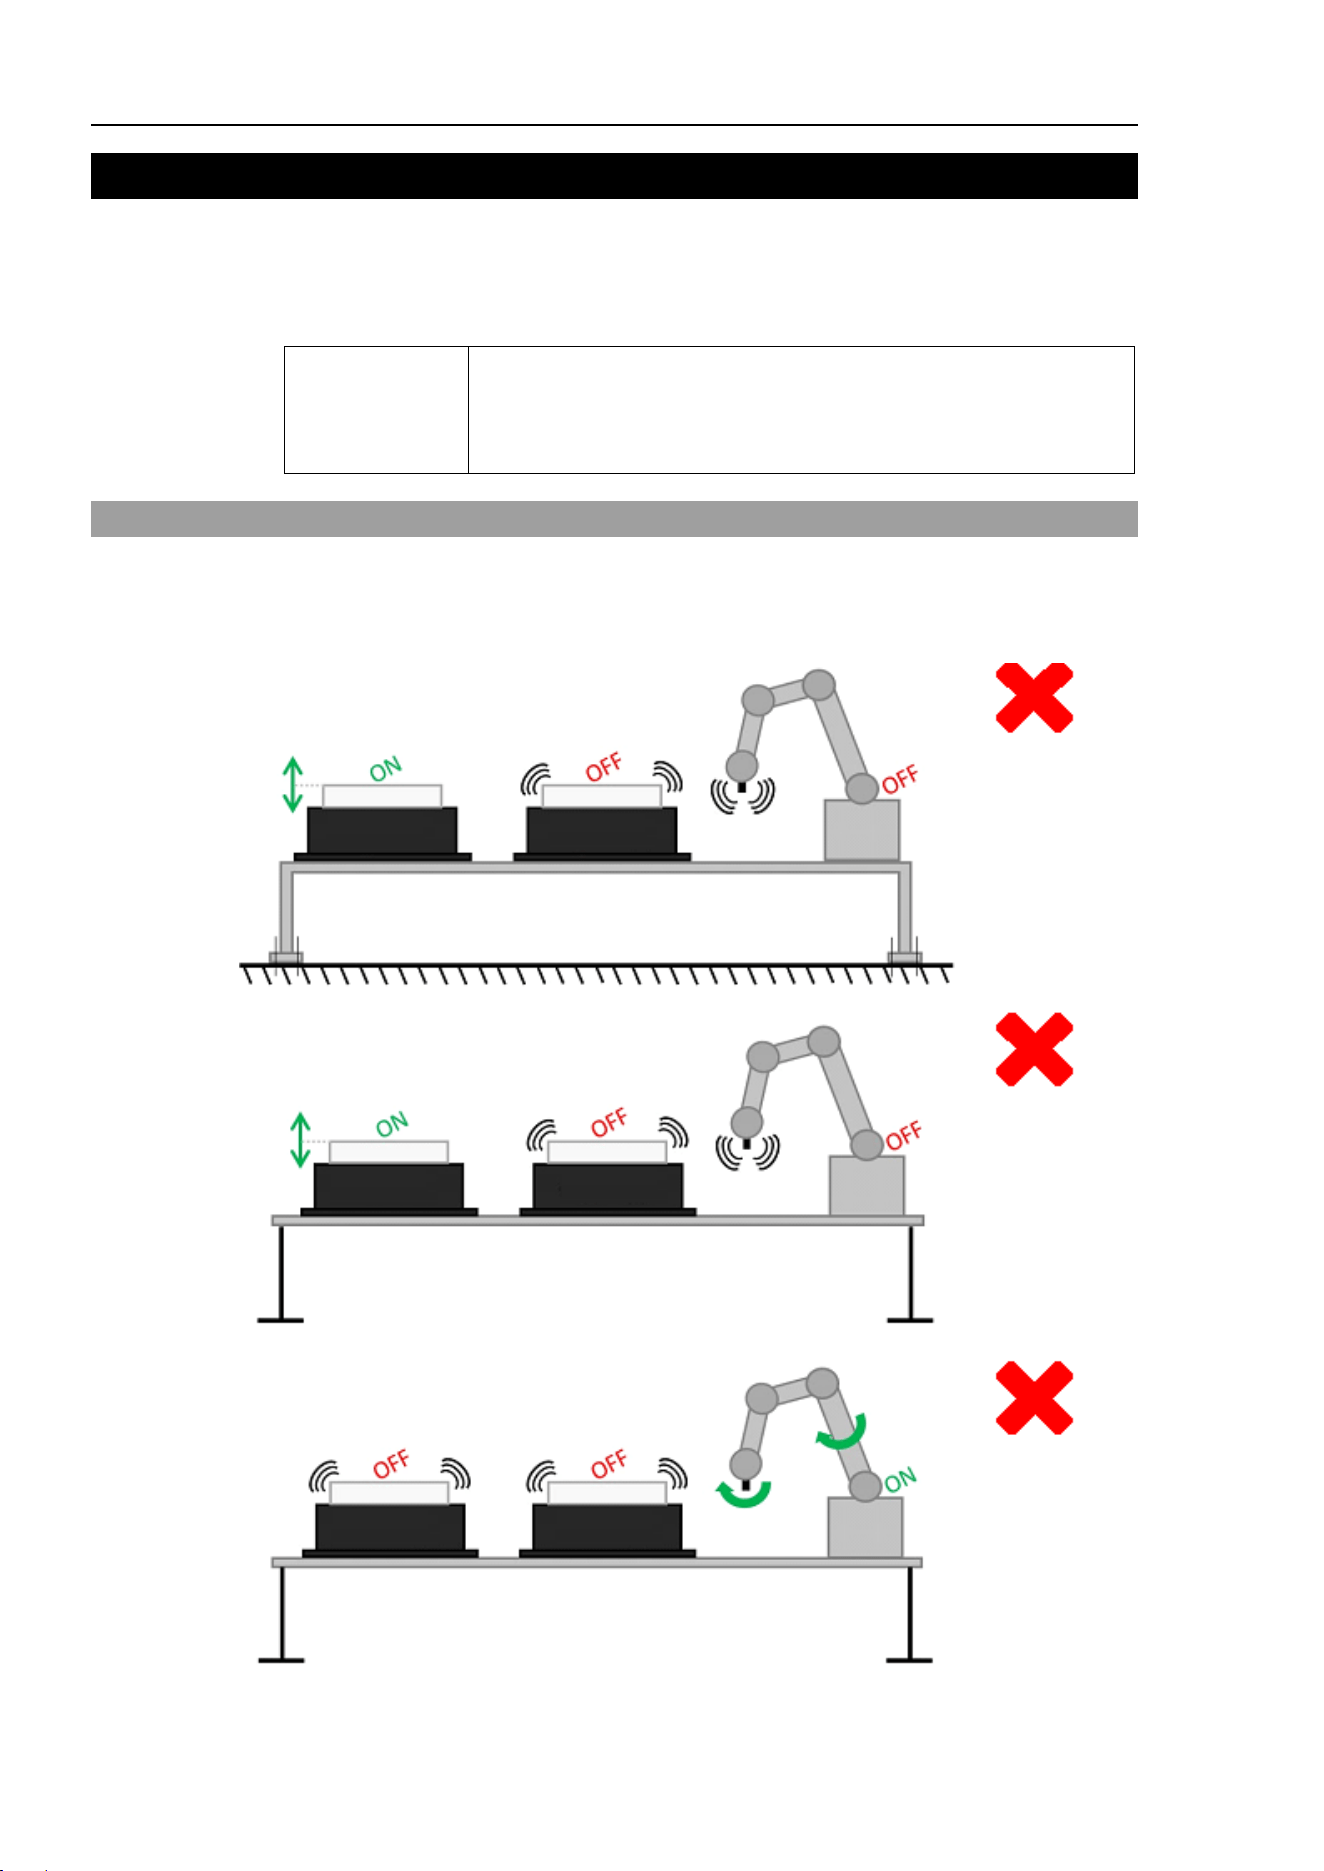
Para garantizar un bueno comportamiento de vibración, se debe instalar el alimentador de
piezas en un soporte específicamente definido para la aplicación. Una instalación
incorrecta del alimentador de piezas podría comprometer los rendimientos del producto.
2.1 Posición del alimentador de piezas en el soporte y características del
soporte
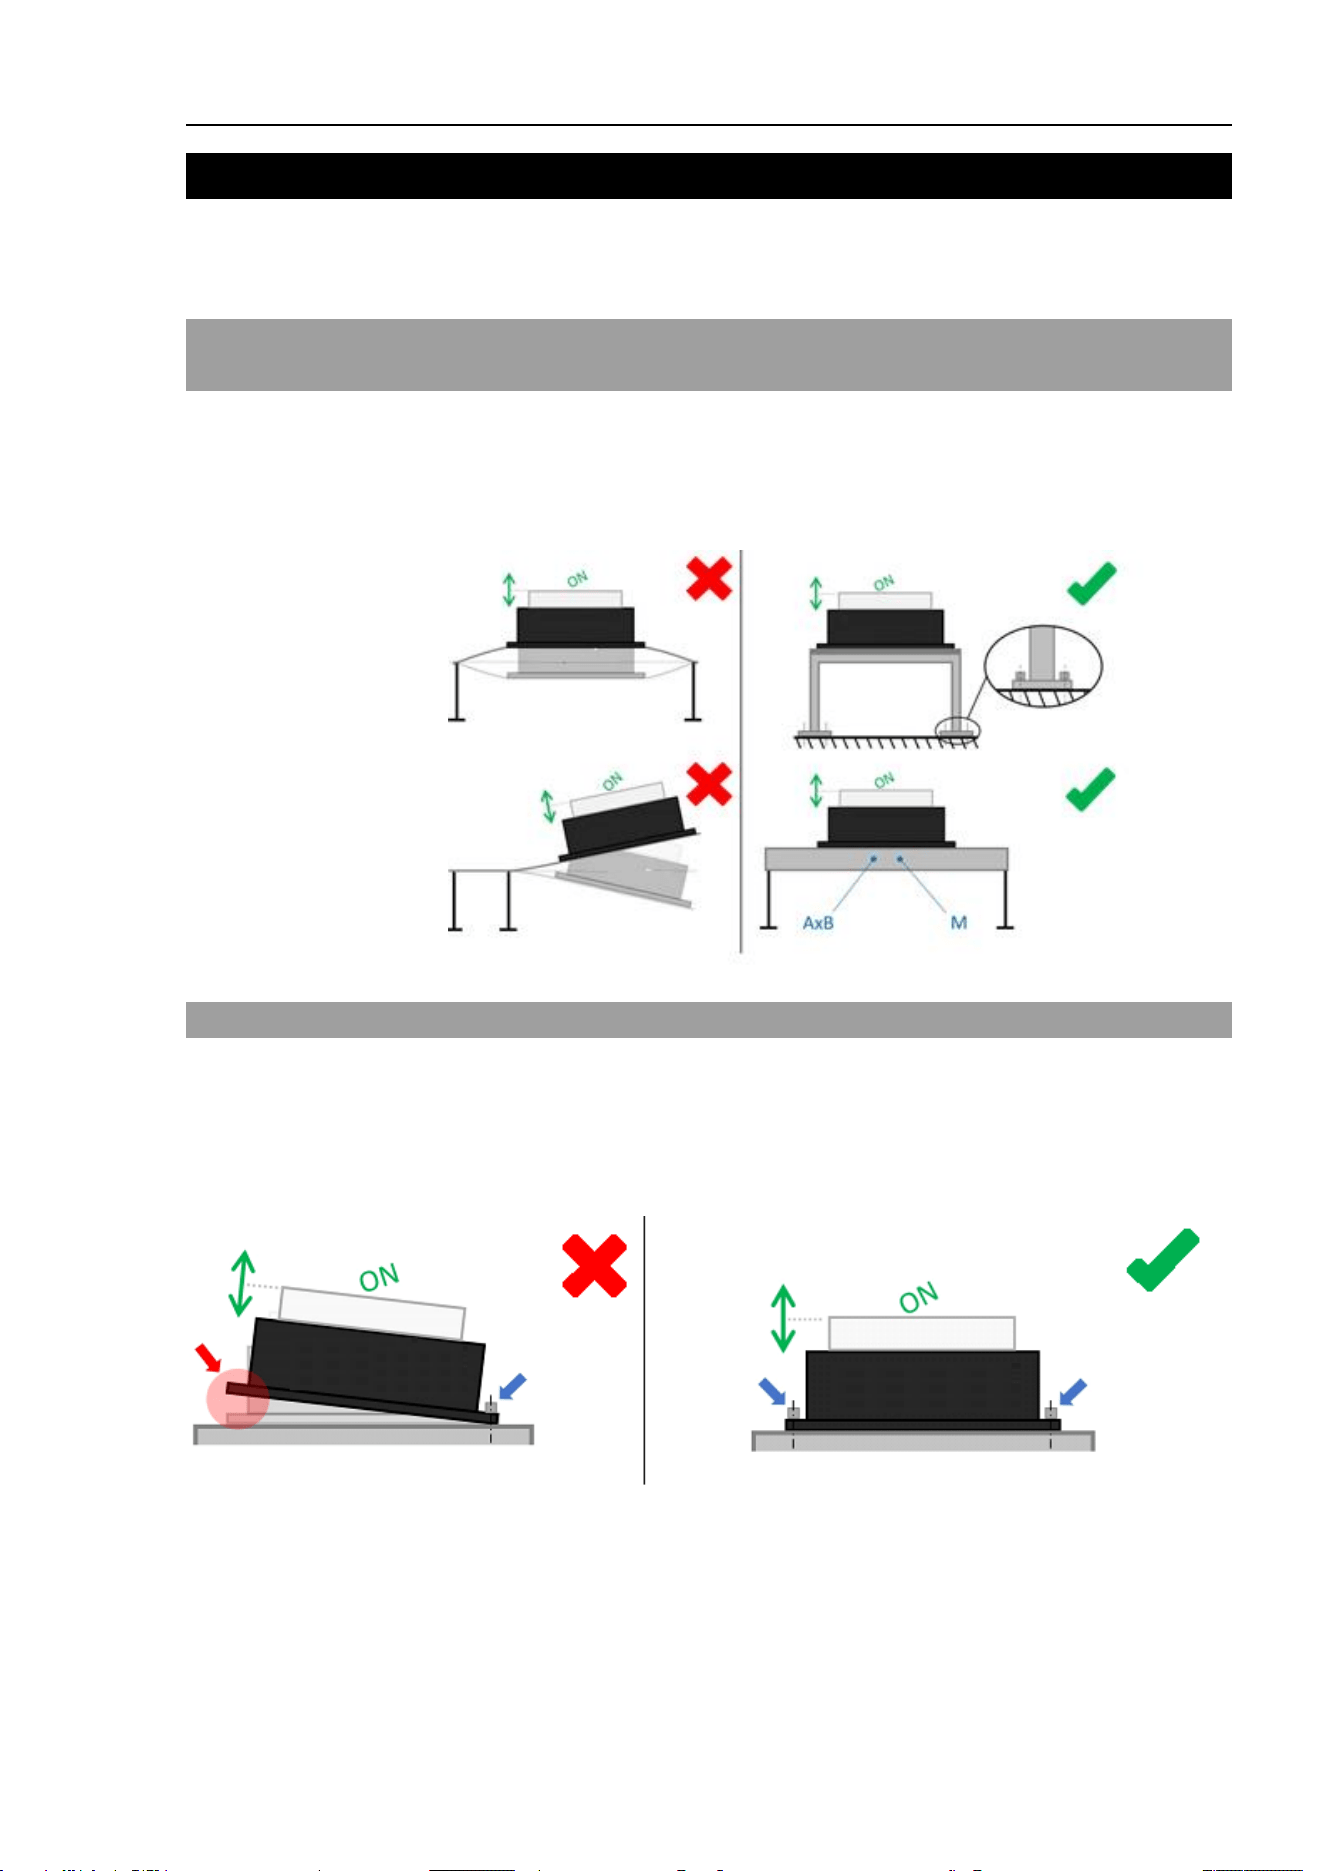
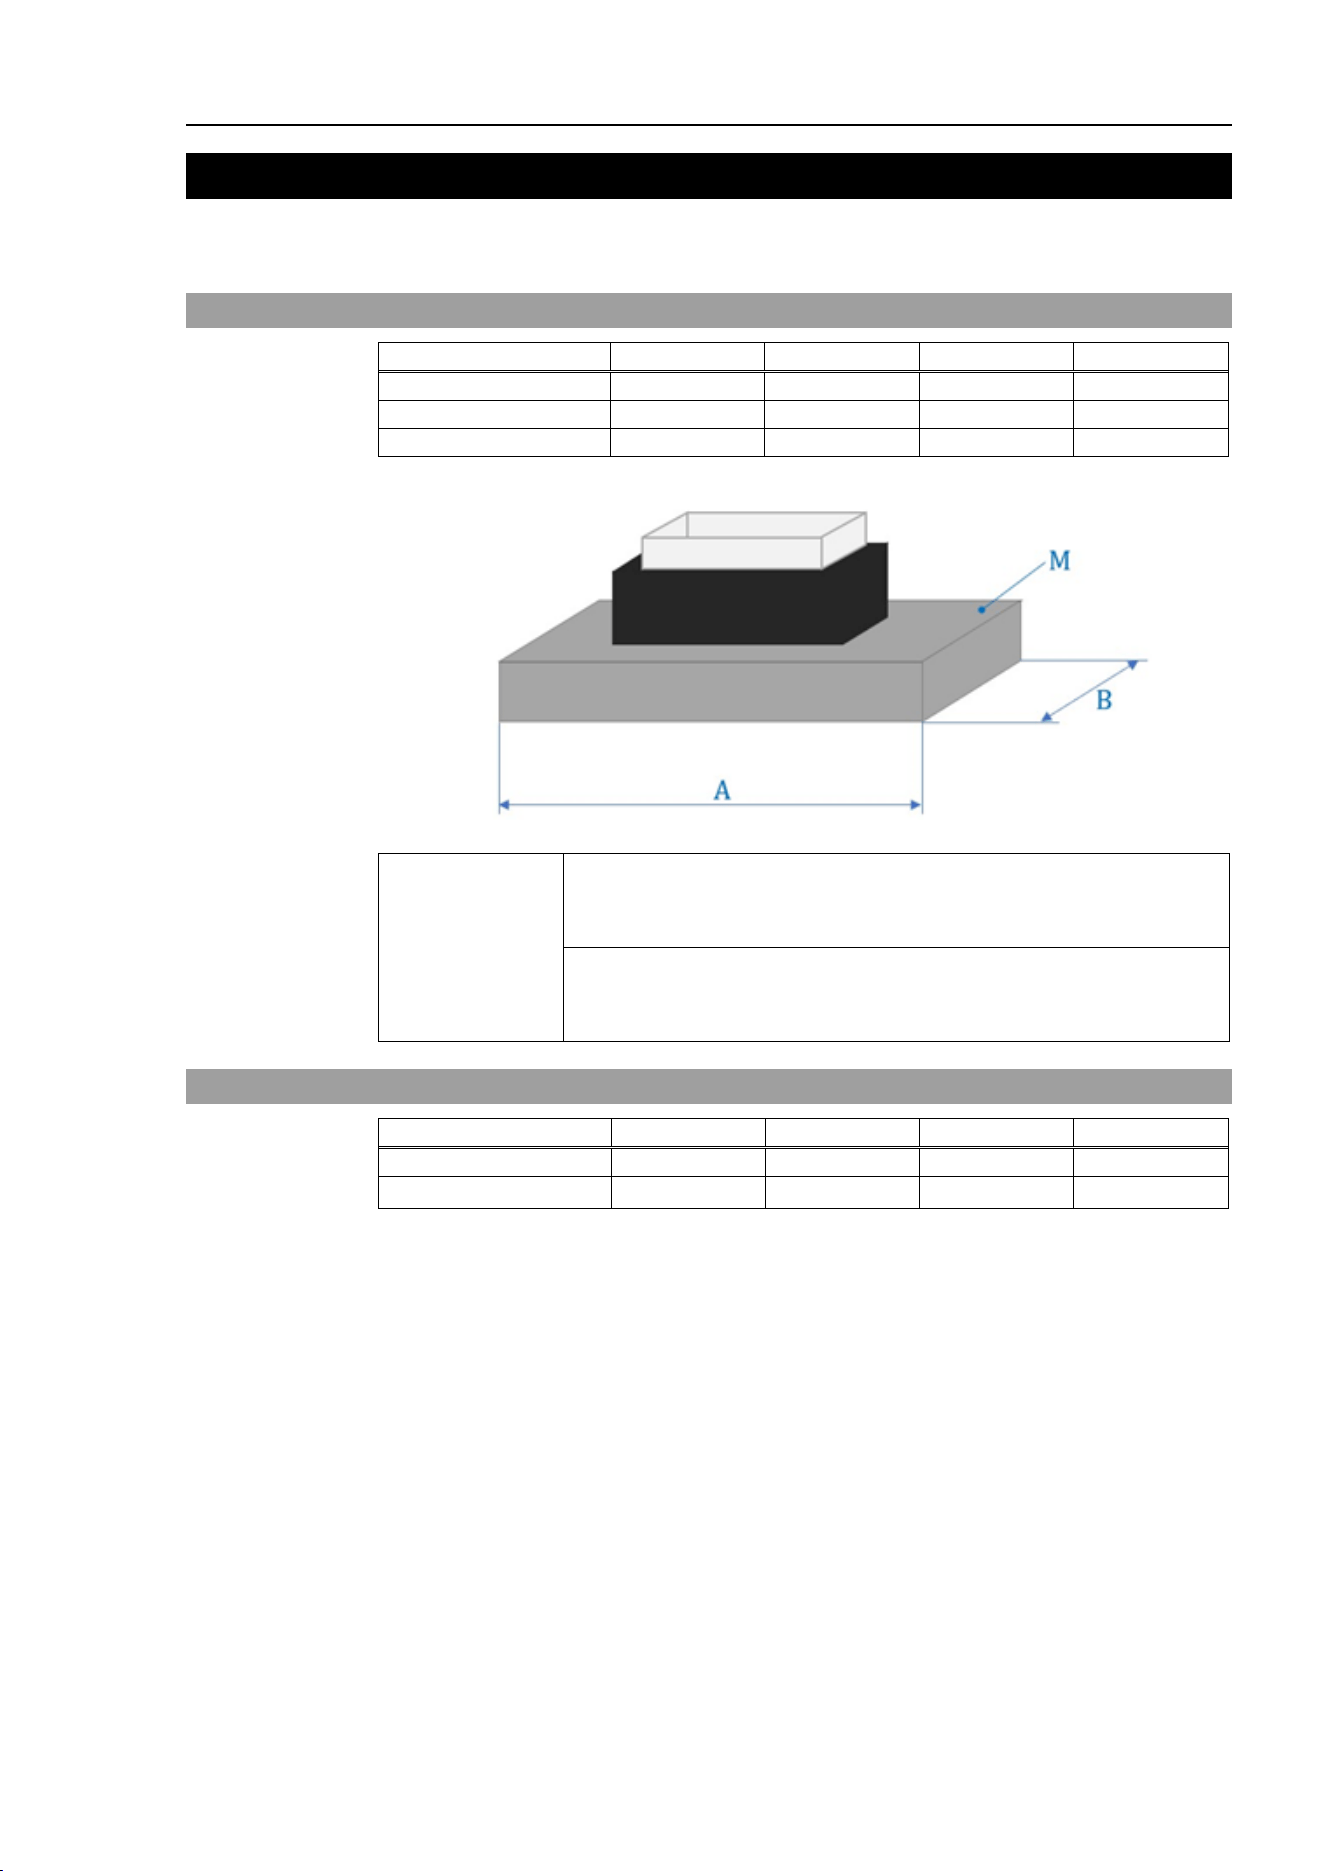
El alimentador de piezas se debe instalar en un soporte rígido atornillado al suelo o en un
soporte pesado “libre”. Para la segunda aplicación, la masa [M] y las dimensiones [A × B]
del soporte debe tener el tamaño suficiente para absorber las vibraciones generadas por el
alimentador.
2.2 Instalación del alimentador de piezas en su soporte
El alimentador de piezas debe estar instalado correctamente en el soporte.
La cantidad de tornillos necesaria para unir la placa base del alimentador de piezas y las
dimensiones de los tornillos se resumen en: Tabla 5-2: Detalle de los tornillos.
6 Alimentación de piezas 7.0 Pautas de integración mecánica Mod.1
3. Desacoplamiento de la vibración
El montaje incorrecto de los alimentadores de piezas, las cámaras, los robots y las tolvas
puede comprometer el rendimiento final del sistema. A fin de garantizar el buen
comportamiento del sistema, es necesario evitar que todos los dispositivos implicados
puedan interferir entre sí.
Las tolvas suministradas por Epson ya cuentan con
aisladores de vibración, así que la vibración de la tolva no se
trasmite a otros equipos periféricos.
3.1 Desacoplamiento de dispositivos móviles
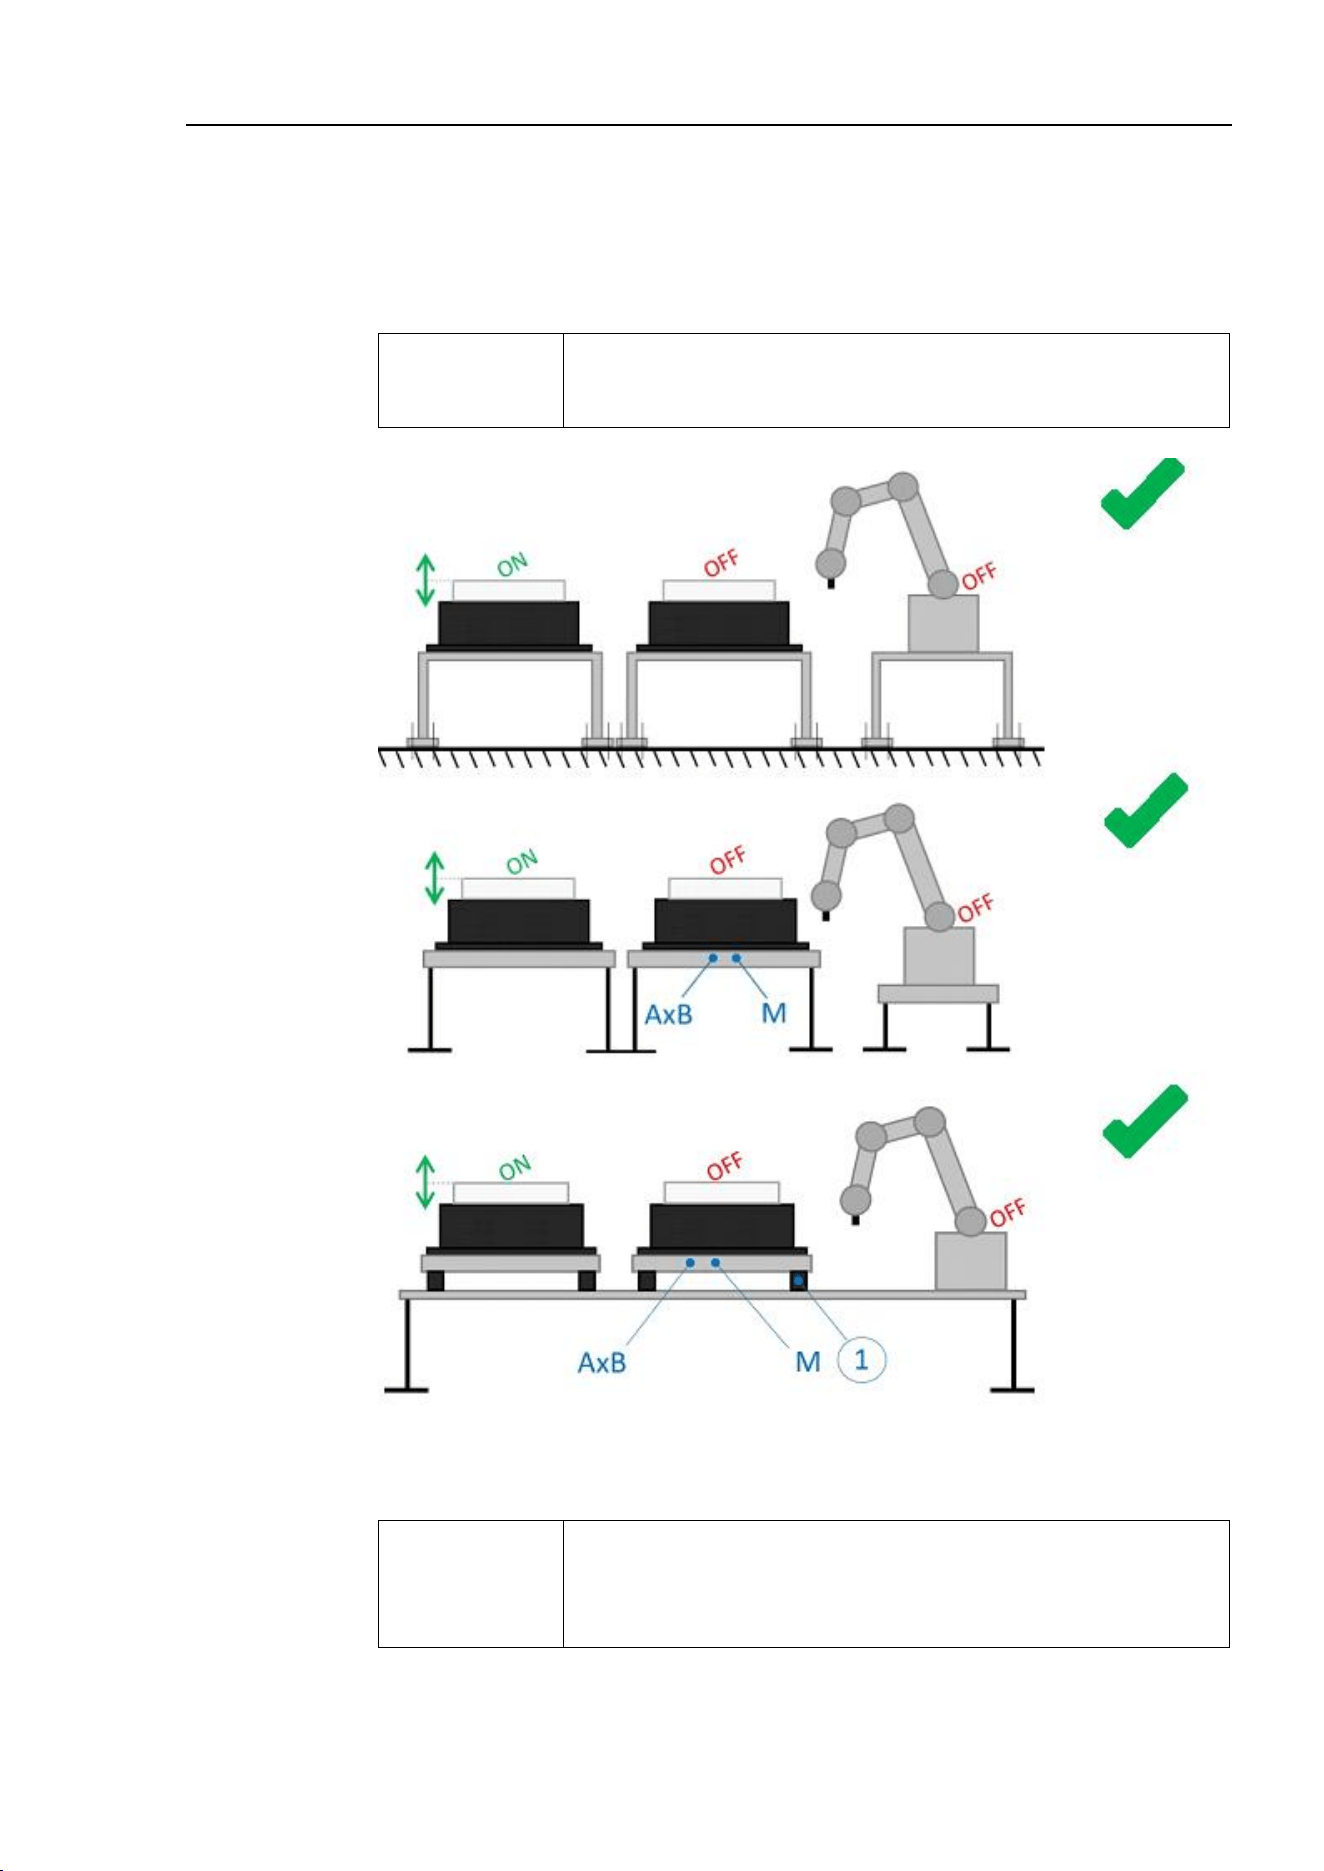
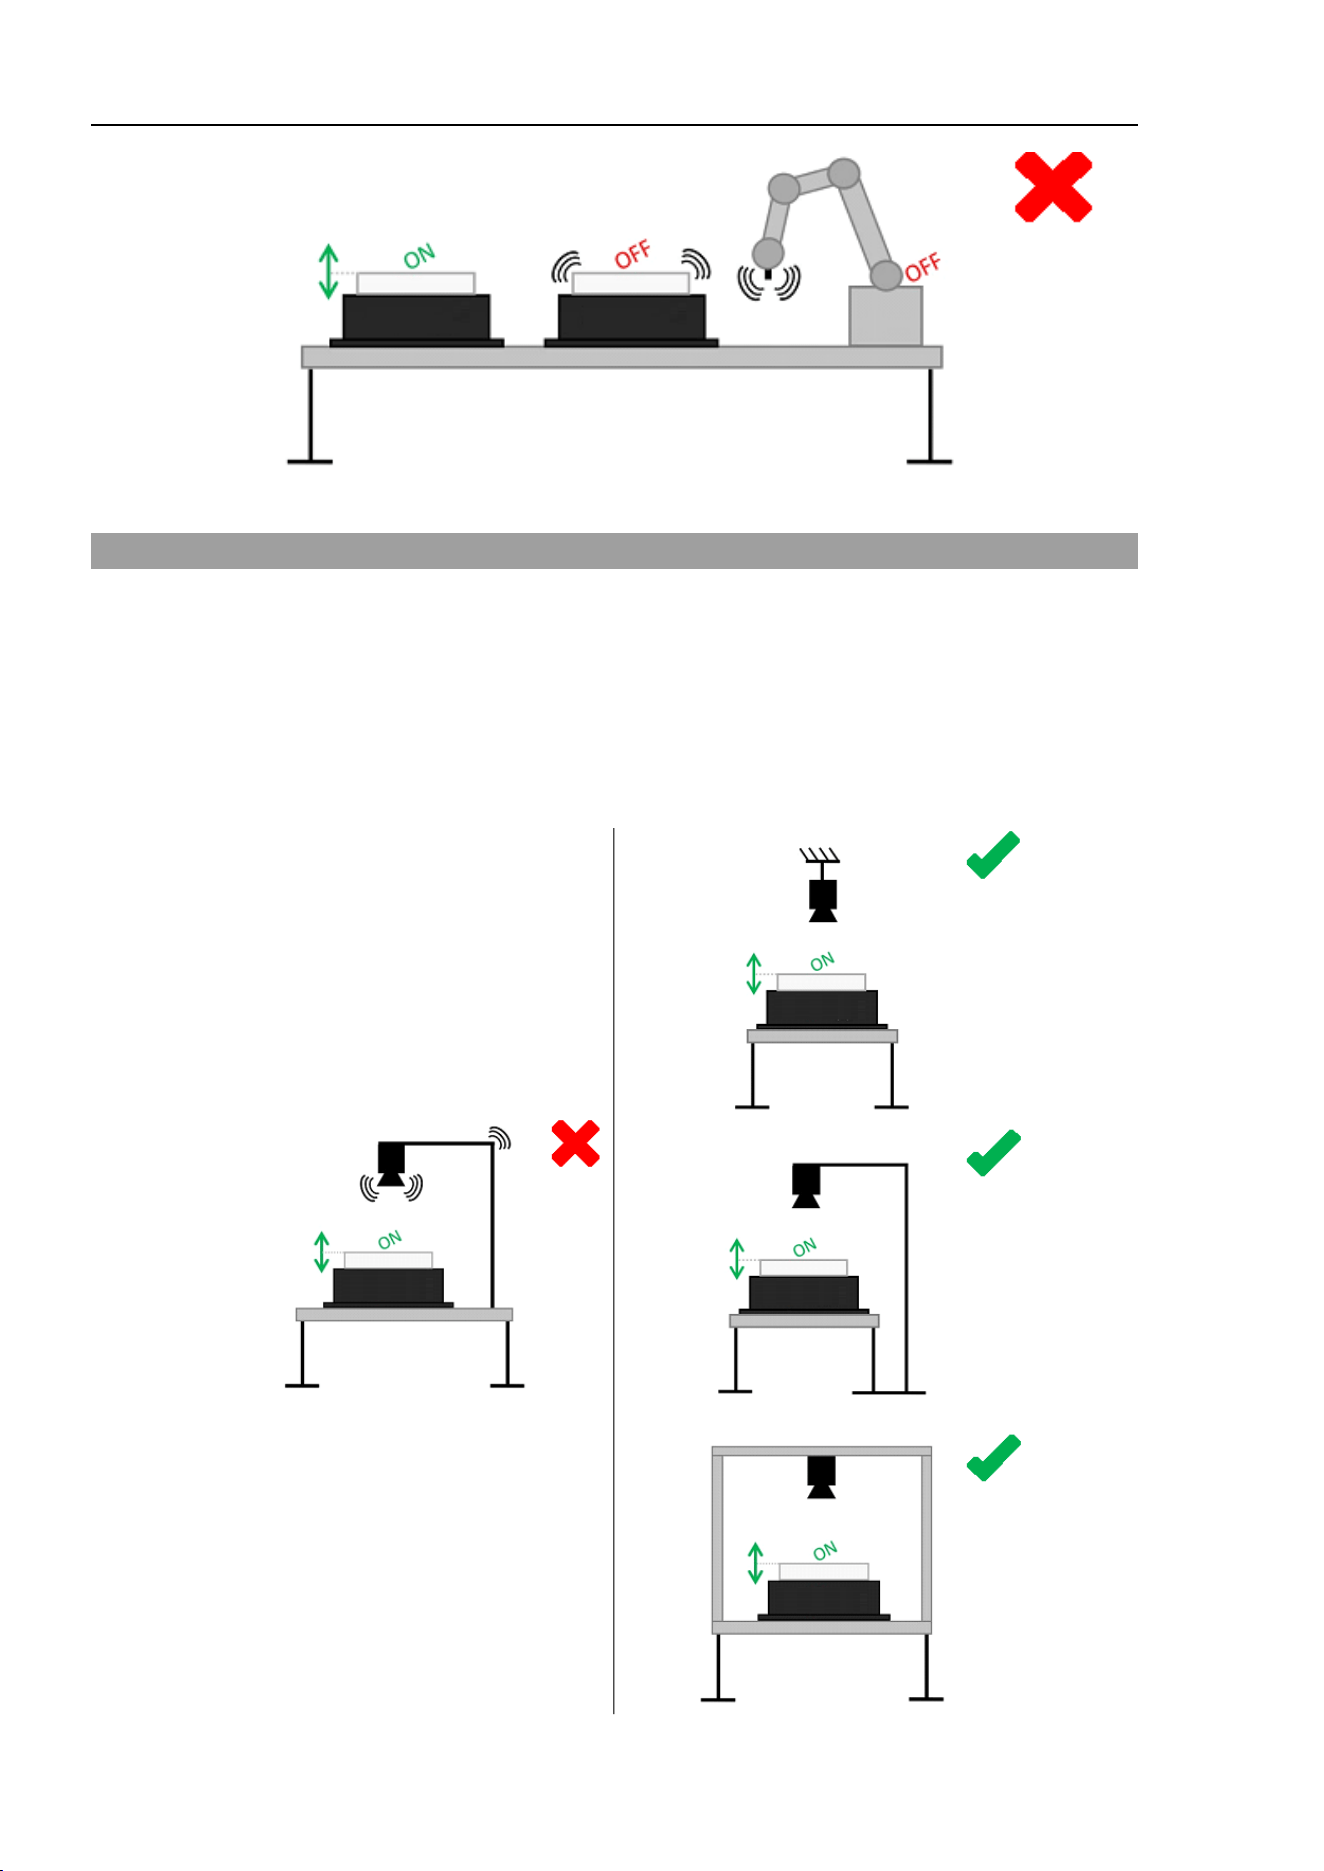
Si se deben montar varios dispositivos móviles en paralelo, y cercanos entre sí, es necesario
“desacoplar las vibraciones”, para evitar que el comportamiento de alguno de los productos
sea perturbado por el movimiento de los otros.
NOTA
Alimentación de piezas 7.0 Pautas de integración mecánica Mod.1 7
A fin de evitar la alimentación de vibraciones por detrás, se recomienda, por lo tanto,
entregar el soporte específico para cada dispositivo. Cuando esta solución no corresponda,
se puede conseguir el desacoplamiento de la vibración mediante de las tecnologías
antivibración (por ejemplo, los aisladores de vibración [①]).
La solución de los aisladores de vibración solo corresponde
a IF 240, 380 y 530.
La masa [M] y las dimensiones [A × B] del soporte se resumen en: Tabla 5-1:
Características del soporte.
Aumentar la masa del soporte base para evitar la integración
de los aisladores de vibración no garantiza que las
vibraciones esparcidas se amortigüen completamente.
NOTA
NOTA
8 Alimentación de piezas 7.0 Pautas de integración mecánica Mod.1
3.2 Desacoplamiento de la cámara
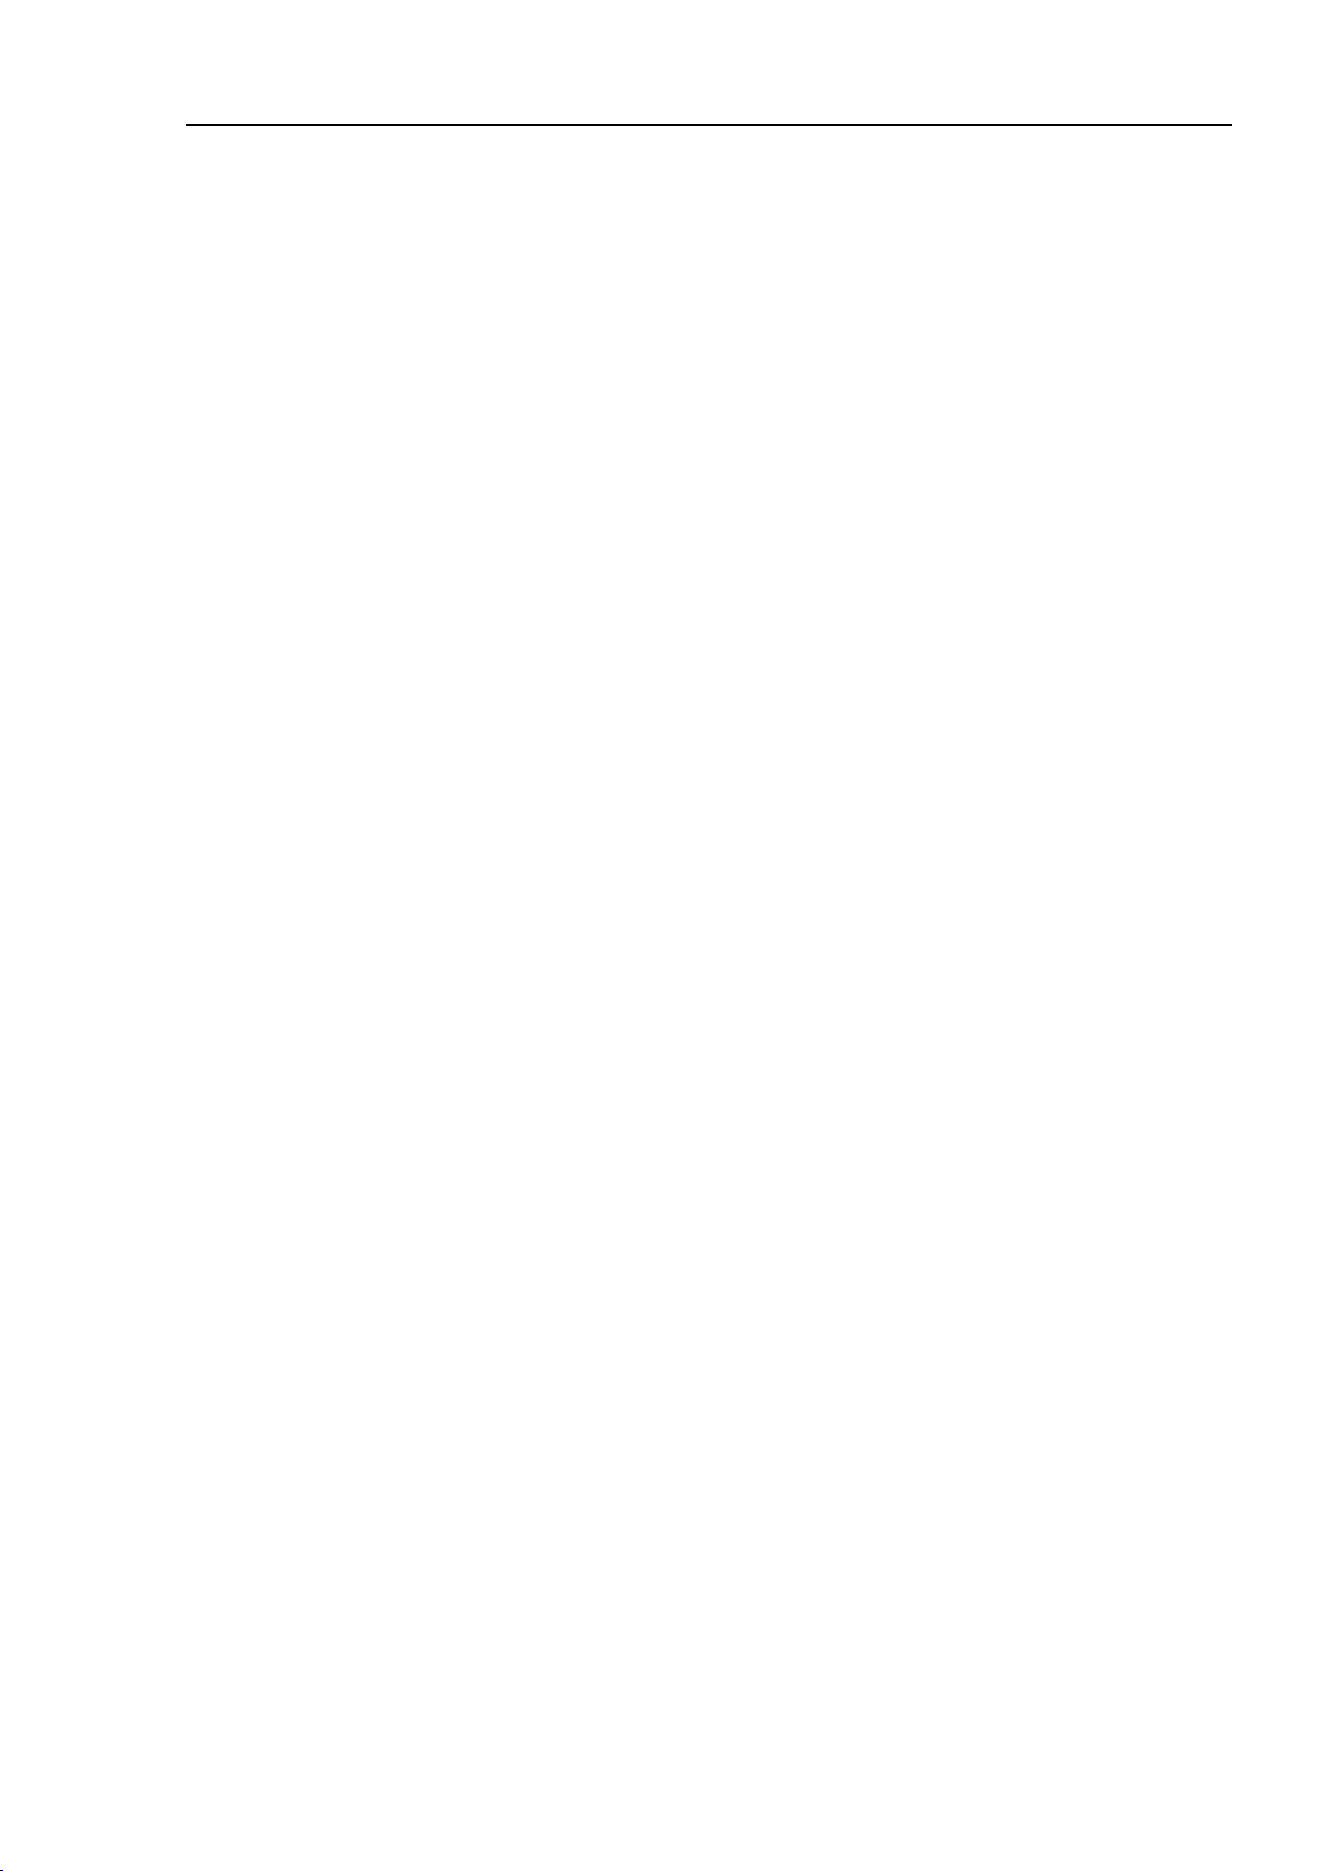
Es importante que la cámara no sea perturbada por la vibración del alimentador ni por
ningún otro dispositivo móvil. Si el sistema de visión es “perturbado” por vibración residual,
las coordenadas enviadas al robot no serán confiables, por ende, se comprometerá la
precisión de todo el sistema. Por lo tanto, se recomienda no instalar los alimentadores y las
cámaras en el mismo soporte. Cuando esta solución no es aplicable, asegúrese de instalar la
cámara en un soporte suficientemente rígido y pesado para evitar la retroalimentación de
vibraciones a los dispositivos circundantes.
Alimentación de piezas 7.0 Pautas de integración mecánica Mod.1 9
10 Alimentación de piezas 7.0 Pautas de integración mecánica Mod.1
4. Distancia mínima entre alimentadores de piezas
Si hay dos o más alimentadores instalados cercanos entre sí, el movimiento del dispositivo
activo puede activar el pasivo. Por esto, se recomienda instalar los alimentadores con la
distancia [c] suficiente para evitar que se perturben entre sí.
La distancia mínima [c] entre los alimentadores de piezas se resume en: Tabla 5-4:
Distancia entre alimentadores de piezas.
Alimentación de piezas 7.0 Pautas de integración mecánica Mod.1 11
5. Tablas de datos técnicos
Este capítulo contiene los parámetros necesarios para instalar correctamente los
alimentadores de piezas de Epson.
5.1 Características del soporte
IF-80
IF-240
IF-380
IF-530
M – [kg]
≥ 10
≥ 40
≥ 200
≥ 250
A – [mm]
≤ 600
≤ 600
≤ 1000
≤ 1200
B – [mm]
≤ 150
≤ 350
≤ 500
≤ 750
Tabla 5-1: Características del soporte
El grosor del soporte se debe calcular según los requisitos
resumidos en la Tabla 5-1: Características del soporte.
Asegúrese de que se respete el requisito de masa mínima
[M].
5.2 Detalle de los tornillos
IF-80
IF-240
IF-380
IF-530
Cantidad de tornillos
4
4
4
4
ø del tornillo
M5
M6
M8
M8
Tabla 5-2: Detalle de los tornillos
NOTA
12 Alimentación de piezas 7.0 Pautas de integración mecánica Mod.1
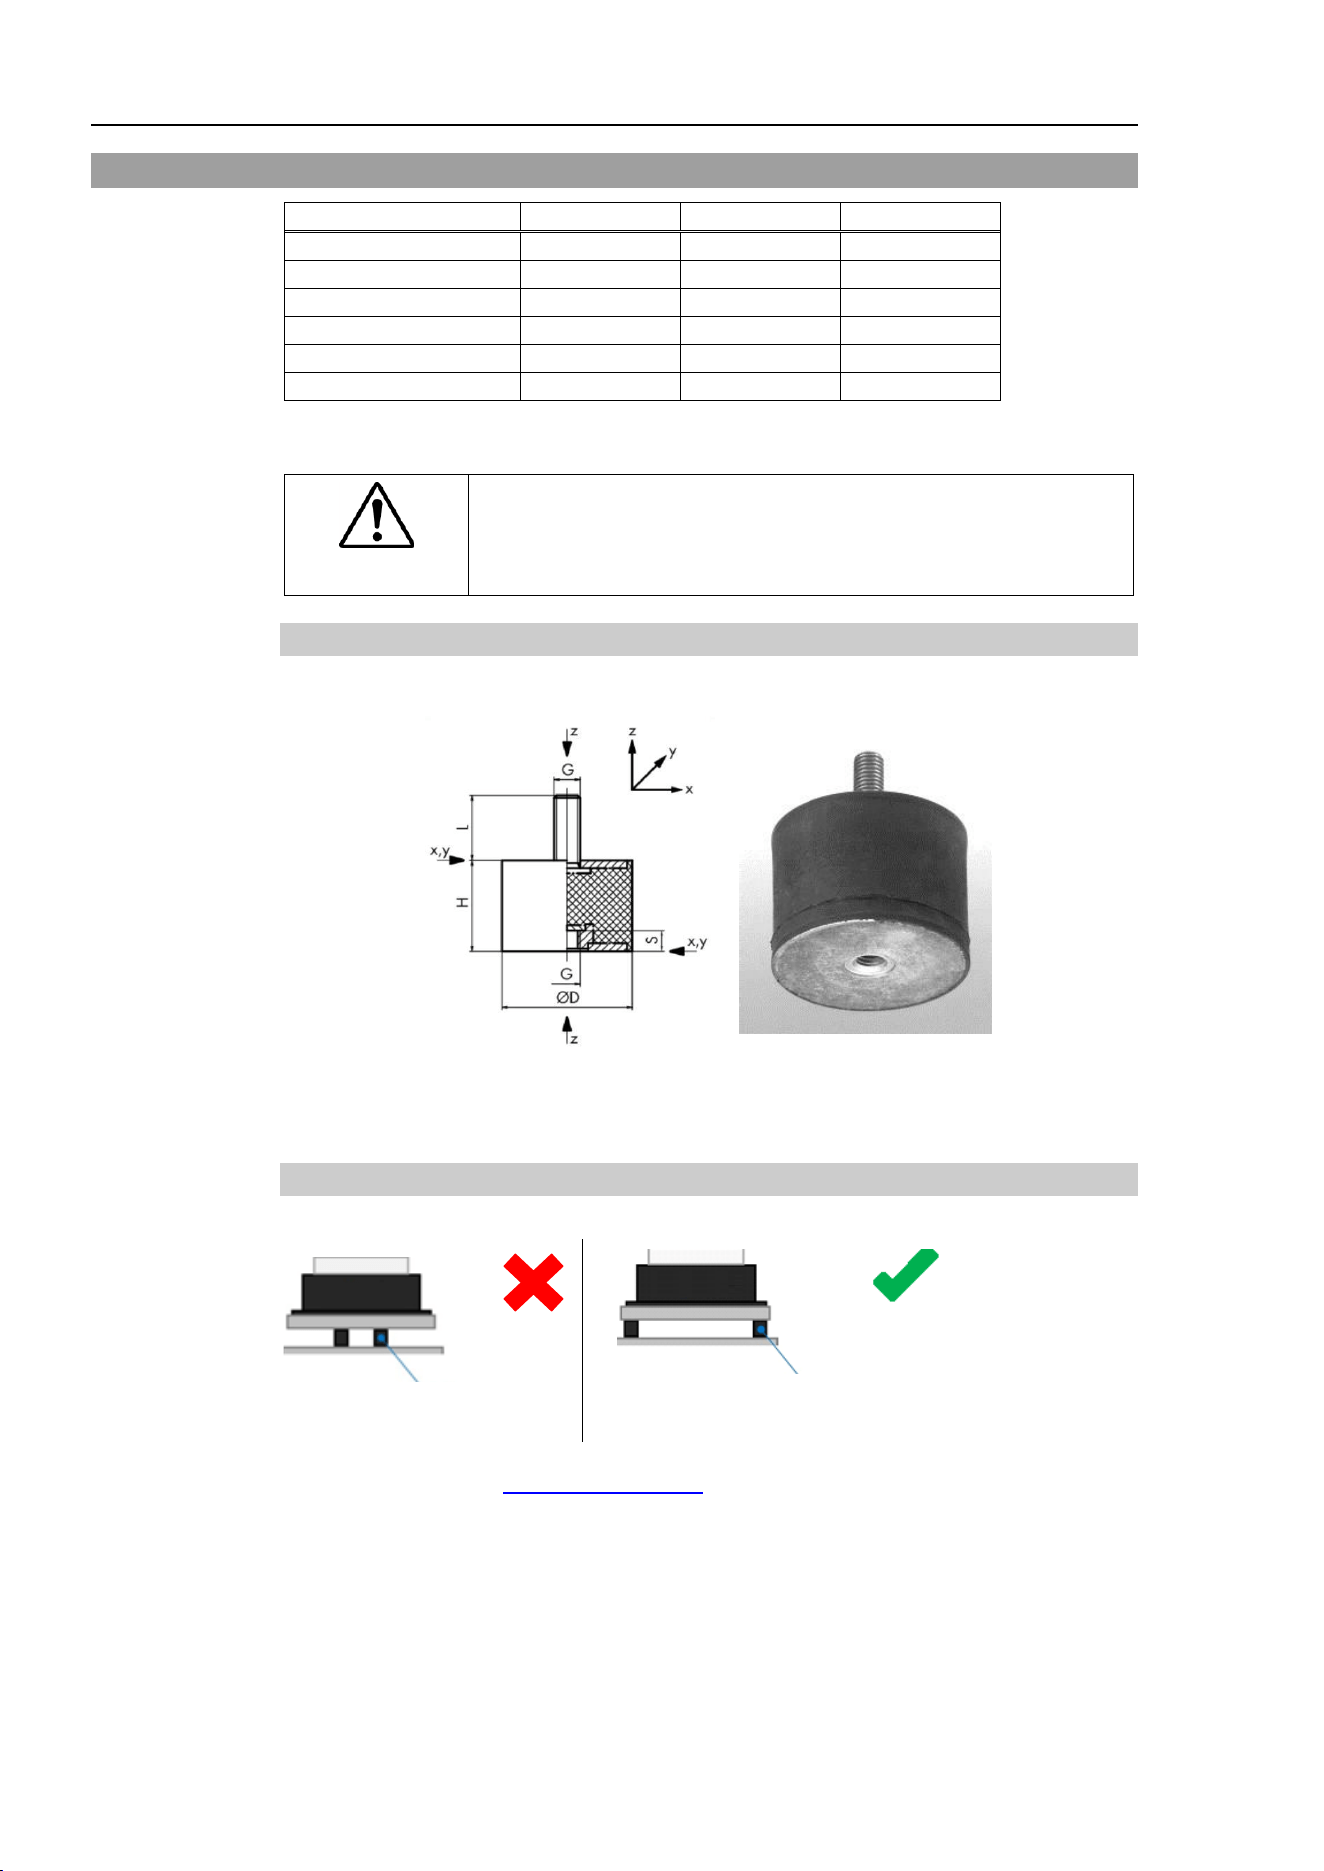
5.3 Detalles de los aisladores de vibración
IF-240
IF-380
IF-530
APSO *1
12.2034.0103
12.2034.0293
12.2034.0353
ø D – [mm]
16
40
50
H – [mm]
20
40
50
cz – [N/mm]
50
180
190
Fz – [N]
120
690
1000
Cant. – [-]
4
4
4
Tabla 5-3: Detalles de los aisladores de vibración
ATENCIÓN
Asegúrese de que la masa total del alimentador de piezas, el
soporte y los componentes no supere la fuerza de compresión
máxima permitida de los búferes redondos [Fz]. Si se produce
esta situación, se deben elegir búferes redondos nuevos
5.3.1 Detalles de los aisladores de vibración (búfer redondo)
Figura 1-1: Advertencias específicas
5.3.2 Posición de los aisladores de vibración (búfer redondo)
Aislador de vibración
Aislador de vibración
*
1
Angst + Pfister - www.apsoparts.com – (sección: Antivibration Technology;
APSOvib)
Alimentación de piezas 7.0 Pautas de integración mecánica Mod.1 13
5.4 Distancia mínima entre alimentadores de piezas
IF-80
IF-240
IF-380
IF-530
c – [mm]
≥ 10
≥ 10
≥ 30
≥ 30
Tabla 5-4: Distancia entre alimentadores de piezas